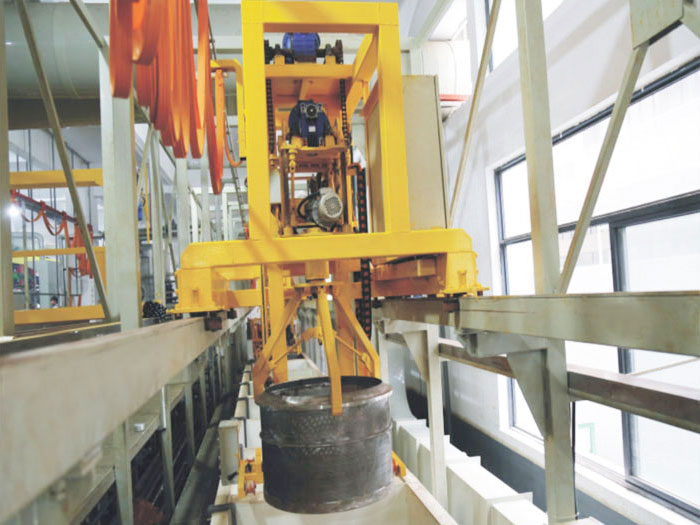
机械手生产线是一种用机械手替代人工,把上下料、搬运、装配、包装等工序连起来自动跑的生产系统,能提高效率并减少人工成本,常见于冲压、机床、汽车、电子和食品包装等行业。以下是使用机械手生产线工作中的注意事项:
一、开机前注意事项
1. 安全确认
- 检查安全围栏、安全门、安全光栅、急停按钮是否完好,无破损、无遮挡;安全门联锁功能正常。
- 确认机器人运动范围内无人员、无异物、遗留工具,防止撞机。
2. 气源、电源、通讯检查
- 检查空压机压力(一般 0.4~0.7MPa),气动管路无漏气;油水分离器排水。
- 检查电缆、通讯线无破损、拉扯;接地完好。
3. 工装、夹具、传感器点检
- 夹爪、吸盘、定位销有无磨损、松动;真空吸盘有无老化开裂。
- 光电、接近开关、视觉镜头清洁,无粉尘油污。
4. 原点复位
- 上电后,必须执行机器人回原点;报警、断电重启后优先回零。
- 首次开机 / 换产品,先空载低速试运行(单步、低速),确认运动轨迹无干涉,再上料试生产。
5. 物料确认:工件无变形、无毛刺、油污,来料规格符合要求;不良工件提前挑出,防止卡工装、撞夹具。
二、产线运行过程中的注意事项
1. 人员操作红线
❌ 严禁机器人自动运行状态下,身体、手伸入机器人运动工作区域;
❌ 严禁跨越防护围栏、短接安全门 / 安全光栅(重大安全违规,会直接造成工伤);
✅ 需要进入干涉区,必须切换到手动模式,按下安全使能(deadman 开关),低速操作,外部自动模式必须暂停。
2. 观察运行状态
- 留意机械手异响、振动、异味、异常噪音;出现异响立刻按下急停停机检查。
- 观察抓取动作:有无掉件、吸空、夹偏;真空压力、夹持力数值是否稳定。
- 关注传感器信号:有无频繁误触发、漏检测;视觉识别报警及时处理。
3. 程序操作规范
- 非授权人员禁止修改机器人点位、速度、加速度、程序;修改程序前先备份。
- 调试点位时,速度降低至低速(一般≤25%);调好后再逐步提速验证。
- 出现报警,先记录报警代码,再处理,不要直接强制复位。
4. 来料异常处理
发生缺料、工件卡滞、工件叠料,优先暂停产线,不要强行继续运行,防止撞坏夹具、机器人本体。
5. 通讯与节拍:若频繁出现 PLC 与机器人通讯中断,及时停机检查总线接头,不要持续带故障生产。
三、停机、换型、维护保养注意事项
1. 正常停机:先停止上料,待本周期工序完成后,再停止机械手,关闭气源、电源;不要直接硬断电(容易丢失零点、损坏驱动器)。
2. 紧急停机:遇到碰撞、人员危险、异常异响,直接按就近急停按钮;急停后需要排查故障,复位安全回路,重新回原点,才能重启。
3. 换产品、换工装
- 切换产品前,清空工位工件;切换为手动模式。
- 更换夹具、定位工装后,一定要重新校验点位,必要时重做手眼标定,空载试运行验证。
4. 维护保养
- 机器人关节润滑、减速机保养严格按机器人厂家周期执行;不要超期使用润滑脂。
- 定期更换编码器电池(断电换电池有规范,防止原点丢失)。
- 清理粉尘、铁屑、油污,不要用高压气直吹电机、编码器、相机镜头。
- 气动元件、吸盘、密封圈属于易损件,建立定期更换计划。
四、环境与工件相关注意事项
1. 环境:避免粉尘大、金属屑、腐蚀性气体、高温高湿;粉尘会磨损导轨、污染视觉镜头、堵塞真空管路。
2. 工件:
- 工件表面铁屑、粉尘会划伤吸盘、影响真空吸附;
- 工件毛刺、变形容易卡定位工装,引发撞机。
3. 地面:产线周边保持通道通畅,不要堆放物料、纸箱,避免绊倒人员或遮挡安全器件。
五、人员管理要求
1. 操作人员必须经过专项培训,熟悉急停、手动 / 自动模式切换,看懂基础报警代码;无证人员禁止操作。
2. 多人协同调试,必须约定手势、口令,一人主控,其他人站在安全区域,防止误动作。
3. 佩戴劳保用品:防护眼镜、劳保鞋;长发盘起,禁止宽松衣物、手链项链,防止被机械手卷入。
六、常见容易忽略的风险点
1. 机械手断电后,部分关节仍有重力,在手动释放抱闸时,关节会下坠,夹伤人员,释放抱闸前提前做好支撑。
2. 即使机械手静止,不要默认机器人无动作,程序触发、传感器误信号都可能突然启动。
3. 产线改造、增加工位后,必须重新评估机器人干涉范围,更新安全防护。
4. 备份:机器人程序、PLC 程序定期备份到 U 盘,防止程序丢失。






